Señales para que los robots vuelvan a casa
Investigadores madrileños y leoneses diseñan un sistema de localización que descompone el espacio en cubos / Usa cámaras con información de profundidad, como la Kinect de Microsoft.
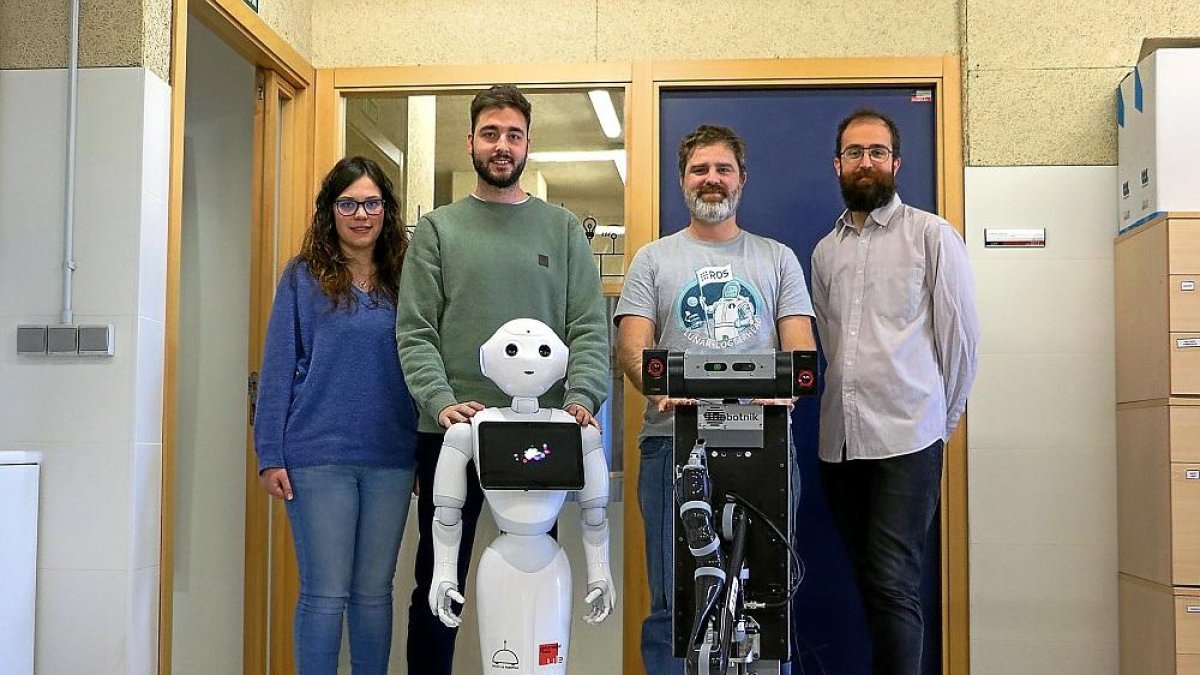
Claudia Álvarez, Francisco Martín, Jonathan Ginés y Francisco Rodríguez en el Laboratorio de Robótica ubicado en el Módulo de Investigación Cibernética del Campus de Vegazana.-E. M.
Mantienen conversaciones, cantan, enseñan a cocinar, pinchan música, ayudan a ejercitar la memoria, bailan, hacen ejercicio, cuentan chistes, apagan la luz y el televisor cuando te quedas dormido en el sofá. Son ordenados, limpios, cortan el césped e informan de todas las llamadas. No son ciencia ficción. Son amigos que te harán la vida más fácil en las próximas décadas. Ha llegado el momento de familiarizarse con ellos. Los robots sociales son una realidad.
Es verdad que no serán como R2-D2 en La guerra de las galaxias, que reparaba naves interestelares, si bien estarán ahí para ayudar a sus compañeros de piso. Su carisma electrónico conquista los hogares. ¿Quién se resiste a sus caritas digitales? Nadie. La cuestión es que es complicado estimar su posición en un momento dado a partir de la información obtenida por los sensores que llevan integrados y los datos obtenidos hasta ese momento.
Investigadores del departamento de Ingenierías Mecánicas, Informática y Aeroespacial de la Universidad de León (ULE) y de la Universidad Rey Juan Carlos de Madrid trabajan en el diseño de un sistema que descompone el espacio en cubos que, a su vez, si no están completamente ocupados, se subdividen en ochos cubos, lo que se denomina octree. «El grado de ocupación de esos cubos lo calcula el robot utilizando un método probabilístico», precisa Vicente Matellán, investigador del grupo de Robótica de la ULE.
En este sentido, explica que el primer paso en este proyecto es responder a una cuestión clave: ¿Cómo construye un robot un mapa del entorno que le rodea y cómo sabe dónde está dentro de ese mapa? Los robots móviles tienen diferentes tipos de sensores, los más utilizados son los LIDAR, básicamente un láser que emite el robot, rebota en el entorno y vuelve al robot que mide el tiempo de ida y vuelta y calcula la distancia. «Lo que el robot ‘ve’ del mundo es un conjunto de distancias a cosas, con eso hay que construir un mapa».
De la misma forma, a partir de un conjunto de medidas a objetos, que el robot percibe en su momento y un mapa tiene que saber dónde está. «Es como si nos vendasen los ojos, nos dejasen palpar toda la casa a una altura fija, a un metro del suelo por ejemplo, y con esa información nos hiciésemos el mapa en la cabeza. Más tarde, nos llevasen a un punto, nos dejasen tocar a ese mismo metro de altura y tuviésemos que decir dónde estábamos en la casa. Ese es el problema de localización», resume el investigador de la ULE.
Los métodos que normalmente se utilizan se apoyan en información en dos dimensiones, la idea sería palpar a todas las alturas, en tres dimensiones. Sin embargo, requiere mucha más capacidad de cálculo del robot.
El proyecto se basa en utilizar cámaras con información de profundidad, lo que se conoce como cámaras RGB-D (la d es de depth, profundidad), un tipo de cámaras que se han abaratado mucho por su uso en las videoconsolas, como la Kinect de Microsoft que se usa en Xbox.
También este equipo se apoya en el algoritmo de localización Monte Carlo, que consiste en calcular una serie de posiciones que mejor representan probabilísticamente las posibles localizaciones del robot sobre el mapa a partir de la información de los sensores.
El algoritmo con sello de la Universidad de León realiza una actuación dinámica del número de posiciones analizadas por el método Monte Carlo en tiempo de ejecución, utilizando para ello la huella identificativa del entorno. Así, se optimiza el rendimiento del método clásico, funcionando de forma más eficiente, lo que permite ejecutarlo sobre los recursos del robot, a la vez que se libera la carga para poder realizar otras tareas que antes se veían comprometidas.
«Tiene dos ventajas fundamentales. Por una parte, la menor utilización de almacenamiento en memoria y disco que proporciona el octree, que es un método muy eficiente de compresión; y por otra de velocidad. El método probabilístico que proponemos es muy eficiente y rápido de calcular», celebra Vicente Matellán.
Este sistema forma parte de una línea de investigación centrada en que los robots móviles de servicio pueden ir desarrollando cada vez tareas más complejas de forma autónoma. No son el único grupo de investigación que trabaja en este sentido. Juntos quieren llegar lejos. «En el mundo de la ciencia no se habla de ‘competidores’, todos buscamos soluciones a los mismos problemas y nos vamos apoyando en los avances unos sobre otros, de ahí la conocida frase de Newton: «Estar subidos a hombros de gigantes». No podríamos hacer nada sin todo lo que han hecho otros científicos», reflexiona Vicente Matellán.
De momento, el sistema lo utilizan los robots del grupo de investigación leonés en el apartamento simulado que tienen en sus instalaciones. Y lo ha incorporado también el equipo de la Rey Juan Carlos de Madrid. «Estoy seguro de que otros grupos por el mundo lo estarán usando en sus robots. El software que hoy hace que haya coches autónomos ha nacido en su mayor parte en grupos de investigación de robótica».
Recalca que la introducción masiva de robots sociales en el hogar está siendo estudiada por cientos de grupos de investigación multidisciplinares. Por ello, cada paso cuenta y este trabajo es, en su opinión, «imprescindible» para el despliegue masivo de robots en la sociedad, «además al funcionar sobre sensores de bajo coste y aliviar el coste de procesamiento asociado a esta tarea básica de los robots móviles, permitimos la creación de robots robustos asequibles», concluye el investigador de la ULE.