ÁVILA
Un dron que ‘audita’ obras de edificación
La Usal participa en la creación de un dron terrestre que recorre las obras de edificación / Trata de recoger los datos necesarios para contrastar mes a mes las certificaciones de los trabajos que se llevan a cabo.
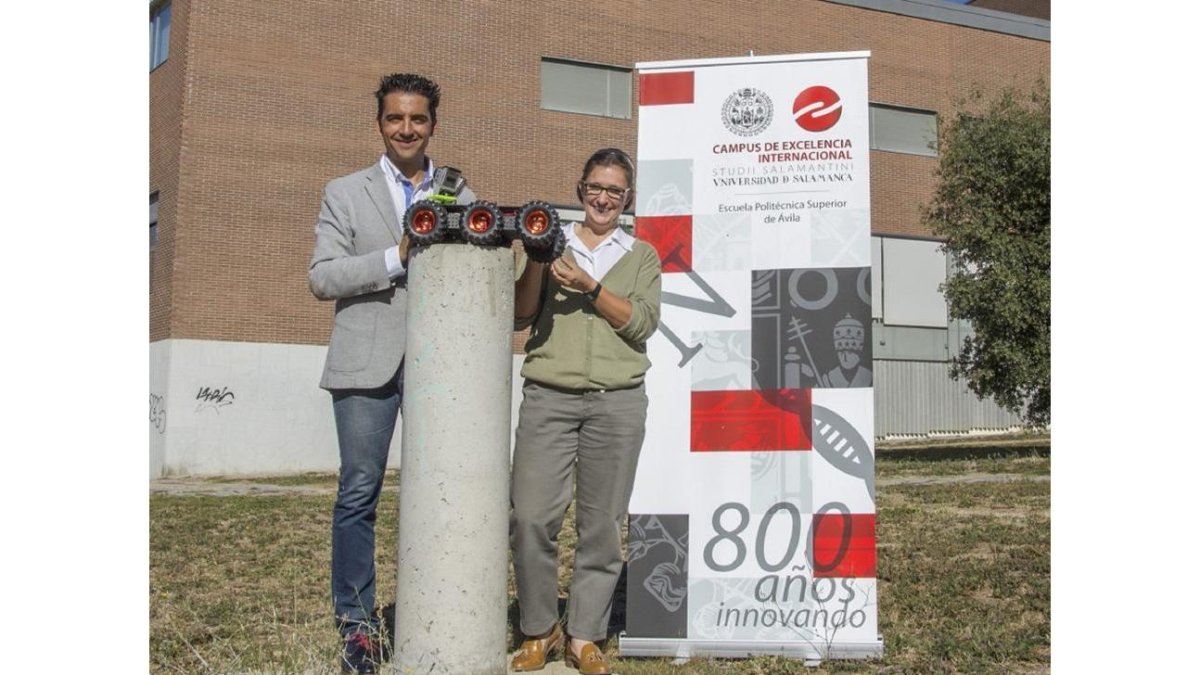
Diego González Aguilera y Rocío Mora con el prototipo en las instalaciones de la Universidad de Salamanca.-EL MUNDO
En ocasiones, la ejecución de determinadas obras difiere de lo planificado inicialmente y eso hace que puedan existir discrepancias entre la empresa que toma los datos y las que auditan los proyectos.
Para evitar que esto suceda, existe un novedoso e innovador proyecto nacional liderado por la empresa de construcción Vías y Obras S.A., del que forma parte importante la Universidad de Salamanca (USAL), a través de un equipo de tres personas pertenecientes al Grupo de Tecnologías de la Información para la Documentación del Patrimonio (TIDOP).
Se trata de Rocío Mora y de los profesores Jesús Fernández y Diego González Aguilera, investigador principal y cabeza visible de la Unidad de Investigación Consolidada TIDOP (http://tidop.usal.es).
Todos ellos trabajan junto con otras empresas y centros tecnológicos de España en el diseño de un dron terrestre que recorra el interior de las obras de edificación para comprobar, mes a mes, las certificaciones de los trabajos que se acometen, con el objetivo de que no se produzcan desajustes o faltas de objetividad en las tasaciones.
Para ello, se requiere de una tecnología robotizada que permita «auditar las obras de forma precisa, fiable y automática», según señala González Aguilera de este proyecto que lleva menos de un año en marcha y que, si los plazos concedidos se cumplen, debería estar listo en torno a marzo de 2019.
Surgido por iniciativa de la USAL junto con Vías y Construcciones, este proyecto forma parte de la convocatoria del Plan Nacional de Retos y Colaboración con Empresas, financiada con un millón de euros por el Ministerio de Economía y Competitividad.
Del mismo forman parte, además de esta empresa y la USAL a través de su Campus de Ávila, BAC, encargada del control de calidad; ApliCAD, responsable de la gestión de datos; UVIGO, asistente de toma de datos; el Centro Tecnológico Aimen, encargado desde Galicia del desarrollo del robot, y Aplitop, que junto a la institución académica charra se responsabiliza del procesamiento de datos.
Todas las partes que integran este proyecto se coordinan para ponerlo en marcha a partir de un dron terrestre que inicialmente iba a ser aéreo; sin embargo, se desechó esa posibilidad al constatar la «complejidad» que suponía poder volar en el interior de los inmuebles en construcción, así como recibir la señal GPS.
Por ello, se optó por drones terrestres, que ya a juicio de Diego González Agruilera «aportan más valor», teniendo en cuenta que sus lugares de actuación serán escenarios indoor –interior. En este caso, la posibilidad de utilizar un dron terrestre, permite embarcar en el mismo sensores más pesados que en el aéreo.
Este ‘vehículo’ ya prácticamente diseñado, tiene unas dimensiones de 1,17 metros de largo, por 70 centímetros de ancho y prácticamente un metro de alto. Aunque tiene algún antecedente militar, se trata de una tecnología totalmente novedosa para obras, que en el futuro se podría aplicar a otras construcciones como puentes, túneles…
Actualmente en proceso de desarrollo, el robot o «criatura», según la denominación empleada por el investigador principal, consta desde el punto de vista mecánico con un motor eléctrico de batería; cuatro ruedas normales y ruedas oruga para poderse mover con relativa facilidad cuando surjan estructuras desfavorables. Además, tiene la posibilidad de rotar 360 gados sobre sí mismo.
La parte electrónica cuenta con un fireware para permitir la recepción de los planes de emisión y codificarlos en el ordenador a bordo, de manera que se traduzcan en movimientos para el robot por el interior de los inmuebles en proceso de construcción en los que tenga que actuar.
Asimismo, la ‘criatura’ dispondrá de dos sensores en la parte frontal y trasera para evitar cualquier choque o caída en los movimientos que lleve a cabo durante la supervisión de la ejecución de los trabajos.
Además, en el centro del dron se situará un láser escáner que rotará 360 grados para tomar modelos tridimensionales a través de una «nube de puntos en 3D». Este láser permite actuar al robot sin luz y de noche, de manera que no se interrumpa el trabajo diario.
Una vez concluyan los trabajos que aún están en marcha, el «Auto-BIM» servirá para «objetivizar la toma de datos», evitando así que la certificación mensual de lo proyectado y lo ejecutado pueda generar discrepancias, evitando de esta manera la subjetividad que aporta el factor humano, ya que los datos serán plenamente objetivos.
Una vez concluido, el dron intervendrá en tres fases. Inicialmente lo hará con las estructuras que correspondan, cuando el inmueble en cuestión se encuentre apenas con los pilares, las plantas, los forjados…: la segunda fase se llevará a cabo con los muros verticales que cerrarán los edificios y la tercera cuando la obra esté ya acabada.
En cada una de estas misiones, el dron actuará en escenarios diferentes, en los que deberá contrastar si lo ejecutado se corresponde con lo planificado inicialmente.
Para ello, es necesario planificar las misiones y es ahí donde cada una de las partes implicadas tiene su misión, con el papel destacado de la USAL, que se encarga del procesamiento de estos datos complejos. De ahí que en cada fase sea preciso limpiar la información que resulte innecesaria, antes de proceder a momento del procesamiento de todos los datos para «dotarlos de semántica», es decir de identificar los elementos habituales de una obra, de manera que tengan sentido para acometer el control de la obra.
«A las nubes de puntos tridimensionales que el dron va a ir capturando, hay que dotarlas de semántica», reitera Diego González Aguilera, que pone como ejemplo el hecho de incluir los lugares en los que se encuentran las puertas, las paredes, las ventanas u otros elementos necesarios, no sólo para el movimiento del robot, sino también para que pueda certificar si lo ejecutado es correcto.
La fase final del proyecto consiste en el control de calidad por parte de BAC y del ensayo piloto por parte de VIAS en una obra aun por determinar, de manera que una vez testado el proyecto, su tecnología pueda ser presentada en sociedad, antes de su posible transferencia a las empresas del sector de la construcción o incluso de otros.